

1. 서 론
1.1 연구의 배경 및 필요성
1.2 연구 목적 및 범위
2. 선행연구
3. 방법론
3.1 최적 촬영 위치 도출
3.2 경로 최적화 알고리즘
4. 사례 연구
4.1 시뮬레이션 및 실험 환경
4.2 실험 목적 및 방법
4.3 실험 결과 및 분석
5. 결 론
1. 서 론
1.1 연구의 배경 및 필요성
3D 공간정보는 시공 품질 및 진행률 관리, 품질 검수, 유지관리 단계의 의사결정을 지원하는 기초 데이터로서 활용 범위가 확대되고 있어, 정밀하고 신뢰도 높은 3D 공간정보를 신속하게 확보할 수 있는 방법론의 필요성 또한 높아지고 있다. 기존의 3D 공간정보 수집은 주로 인력에 의존한 수동 스캔 방식으로 수행됐으나, 이는 장시간의 작업 시간과 인력 비용을 소모할 뿐만 아니라 고위험 건설 환경 내 작업자의 안전사고 위험을 가중시키는 한계가 존재한다(Everett and Slocum, 1994). 이러한 문제를 극복하기 위해 드론 및 사족보행 로봇 등 자율 모빌리티 기반의 데이터 수집 자동화 연구가 활발히 추진되어 왔다(Ham et al., 2016; Kakhkharov et al., 2026). 그러나 기존의 자율 모빌리티기반 공간 탐색 연구는 전체 영역 탐색에 치중되어 있어, 효율적인 3D 데이터 취득을 위한 최적 촬영 위치 및 경로에 관한 연구가 부족하다. 촬영 대상의 기하학적 형상이나 센서의 화각 등을 고려하지 않는 전체 영역 탐색 방식은 로봇이 동일 환경을 불필요하게 반복 스캔하게 하거나 사각지대를 발생시켜, 모니터링 시간 지연이나 로봇 배터리 소모 가중 등 로봇 운영의 비효율성을 초래한다. 따라서 촬영 대상과 환경을 고려하여 3D 데이터의 품질을 보장함과 동시에, 로봇의 이동 동선 및 주행시간을 최소화할 수 있는 사전 운영 계획이 요구된다.
1.2 연구 목적 및 범위
본 연구는 모니터링용 사족보행 로봇의 운용 효율성을 높이기 위해, 최적 촬영 위치를 고려한 경로 최적화 기법을 제안한다. 이를 위해 촬영 위치 및 경로 최적화 알고리즘을 제안하고, 대학 건물 실험을 대상으로 한 사례 연구를 통해 제안한 알고리즘을 검증한다. 구체적인 연구 절차는 아래와 같다.
첫째, 모니터링 대상 객체의 폭과 높이, 카메라의 수평·수직 화각, 로봇의 안전거리 등을 활용하여 최적의 촬영 위치(D)를 산출하는 알고리즘을 개발한다.
둘째, 지점 간 최단 경로 탐색을 위한 A* 알고리즘(Hart et al., 1968)과 여러 경유지의 최적 방문순서를 결정하는 동적 계획법(Dynamic Programming) 기반의 Held-Karp 알고리즘(Held and Karp, 1962)을 결합한 경로 최적화 알고리즘을 개발한다..
셋째, 한국기술교육대학교 2공학관을 사례 연구 대상으로 선정하여, BIM(Building Information Modeling) 데이터 기반의 Unity 시뮬레이션 환경에서 모니터링을 위한 최적 경로를 도출한다.
넷째, 현장에 사족보행 로봇(Unitree Go2 Edu)을 투입하여 모니터링 실험을 수행하고 시뮬레이션을 통해 도출된 경로의 주행거리, 주행시간, 재탐색 횟수 등을 비교·분석함으로써 알고리즘의 유효성 및 현장 적용성을 검증한다.
2. 선행연구
최근 이동성이 우수한 사족보행 로봇은 3D 공간정보 취득, 품질 및 안전 점검 등 다양한 업무에 활용되고 있다 (Kakhkharov et al., 2026). 하지만 사족보행 로봇은 적은 배터리 지속시간, 낮은 통신 안정성, 비정형 지형(계단 등) 대응과 같이 아직 극복해야 할 실무적 한계가 많다. 이러한 한계를 극복하기 위해 효율적인 로봇 운영 방법론의 필요성이 높아지고 있으며, 로봇의 경로계획은 중요한 과제로 남아있다. 공간 전체를 빠짐없이 방문하는 전역 커버리지 경로계획(coverage path planning)은 이동형 로봇의 공간 탐색 문제에서 폭넓게 연구되어 온 접근법이다(Galceran and Carreras, 2013). 최근에는 3D 모델을 기반으로 건물 표면 전체를 그리드 단위로 탐색하는 방식(Becker et al., 2022)이나, 2D 내비게이션 맵의 형태학적 스켈레톤(morphological skeleton)을 이용해 사족보행 로봇의 전역 탐색 경로를 생성하는 방식(Becoy et al., 2025)이 제시된 바 있다. 이러한 연구들은 공간 전체를 누락 없이 탐색한다는 점에서 효과적이나, 특정 시공 부재나 검사 대상에 대한 정밀 촬영 품질 기준을 별도로 고려하지 않기 때문에, 대형 현장에서는 불필요한 영역까지 탐색하여 탐색 시간이 과다하게 소요된다는 한계를 가진다.
이에 특정 대상 촬영을 목적으로 경로를 계획하는 목표지향적 모니터링 연구도 함께 이루어지고 있다. BIM을 연계한 적응형 내비게이션과 Next-Best-View (NBV) 계획을 결합해 촬영 위치를 실시간으로 갱신하는 방식(Tuomisto et al., 2026)이나, 다중 센서 SLAM과 딥러닝 기반 객체 인식을 결합하여 실내 검사를 자동화하는 방식(Chen et al., 2025)이 대표적이다. 이러한 실시간 갱신 또는 자동화 방식은 기본적으로 연산 비용이 많이 들어서 로봇을 장시간 활용하기 어렵게 한다.
이에 본 연구는 가상공간에서 시뮬레이션을 기반으로 촬영 위치 및 경로를 최적화한다는 점에서 기존 연구와 차별화된다. 먼저, 촬영 객체의 폭·높이, 카메라 화각, 로봇 안전거리를 변수로 최적의 촬영 위치를 기하학적으로 보장한다. 그리고 산출된 촬영 위치를 공간 전체가 아닌 지정된 다지점에 대해 Held-Karp와 A* 알고리즘을 바탕으로 이동하도록 설계하여, 커버리지 경로계획 계열의 탐색 시간 과다 문제를 해소한다.
3. 방법론
3.1 최적 촬영 위치 도출
3.1.1 가정
로봇에 탑재된 카메라가 화면 내에 촬영 대상 객체를 온전히 포착할 수 있는 최적의 촬영 위치를 도출하기 위해서는 촬영 대상의 형상과 카메라의 높이와 방향을 반영해야 한다.
본 방법론은 시공 부재의 위치와 형상이 사전에 정의된 BIM 환경 기반의 모니터링 시나리오를 전제로 한다. 촬영 대상은 계산의 단순화를 위해 BIM 객체 형상 정보로부터 추출된 외접 직사각형으로 정형화하며, 외접 직사각형의 폭(W)과 높이(H)는 객체의 최대 가로 및 세로 길이로 정의한다. 또한 부재 표면의 법선 벡터를 기준으로 정면 촬영 방위각을 설정한다.
그리고 카메라의 촬영 높이는 사족보행 로봇(Unitree Go2)이 기본 보행 자세(전고 약 0.4 m)를 유지할 때 지면으로부터 전면 카메라 렌즈 광학 중심까지의 실측 수직 거리인 0.295 m로 고정하였다. 촬영 각도는 수평선 방향으로 고정하여 틸트 변수를 배제하였으며, 촬영 화각(FOV)은 로봇에 기본 탑재된 광각 카메라 모듈의 공식 하드웨어 제원에 따라 수평 100°, 수직 56°로 고정하여 배율 변화에 따른 오차 요인을 제거하였다.
3.1.2 촬영거리 변수
객체 전체를 화면에 포착하기 위한 촬영거리는 다음의 세 가지 조건을 모두 만족해야 한다.
1. 로봇과 장애물 또는 촬영 객체 간의 충돌을 피하기 위한 최소 거리인 안전거리()
2. 객체의 폭(W)이 화면 내에 모두 포함되기 위한 수평 FOV 기준 거리()
3. 객체의 높이(H)가 화면 내에 모두 포함되기 위한 수직 FOV 기준 거리(,)
(1) 안전거리()
안전거리는 로봇과 장애물의 충돌을 방지하기 위해 설정하는 최소 거리로서, 로봇 몸체 길이의 최댓값 ()을 외접하는 원의 반지름으로 정의하였다 (식 (1) 참고). 본 연구에서 사용한 로봇의 몸체 길이는 0.7 m이므로, 안전거리는 0.35 m이다.
(2) 수평 화각 기준 거리()
수평 화각 기준 거리는 촬영 객체의 폭(W)이 카메라의 수평 화각 내에 모두 포함되는 데 필요한 최소 거리로서, 카메라를 정점으로 하는 이등변삼각형의 기하학적 관계를 이용한다 (식 (2) 참고). 여기서 는 카메라의 수평 촬영 FOV를 의미한다.
(3) 수직 화각 기준 거리 (,)
수직 방향의 경우, 카메라의 설치 높이()를 기준으로 객체의 상단부와 하단부가 모두 화면에 포함되어야 한다. 객체 상단이 카메라 높이보다 높은 영역(①)과 카메라 높이보다 낮은 하단 영역(②)으로 구분하여, 각각에 대한 거리 조건을 다음과 같이 정의하였다.
여기서 은 촬영 객체의 최상단 높이, 은 촬영 객체의 최하단 높이, 은 카메라의 설치 높이, 는 카메라의 수직 촬영 FOV를 의미한다. 식 (3)은 객체 상단부가 카메라 높이보다 위에 위치하는 영역(①, 또는 ①+②)을 포착하기 위한 거리를, 식 (4)는 객체 하단부가 카메라 높이보다 아래에 위치하는 영역을 포착하기 위한 거리를 각각 나타낸다.
3.1.3 최종 촬영거리 산출
앞서 도출한 세 가지 조건, 안전거리(), 수평 화각 기준 거리(), 수직 화각 기준 거리(,) 중 어느 하나라도 만족하지 못하면 객체 전체를 온전히 촬영할 수 없다. 따라서 최종 촬영거리는 위 조건 중 가장 큰 값이어야 한다. 이때 로봇의 정지 위치 정밀도 및 주행 중 발생할 수 있는 위치 추정(localization) 오차를 보정하고, 광각 카메라 렌즈 주변부의 왜곡으로 인해 대상 부재의 경계부가 화면에서 누락되는 현상을 방지하기 위한 안전여유(safety margin) 확보 차원에서 10%의 보정계수(1.1)를 경험적 값으로 추가 적용하였다(식 (5) 참고).
3.2 경로 최적화 알고리즘
경로 최적화는 안전거리, 경로 순서, 경로길이의 세 요소를 고려하여 설계하였다. 로봇 이동 중 장애물과의 충돌을 방지하기 위해 경로계획에도 안전거리를 동일하게 적용한다. 경로 순서는 동적 계획법(Dynamic Programming) 기반 Held-Karp 알고리즘을 이용하여 모든 촬영 지점에 대한 최적 방문순서를 도출하고, A* 알고리즘을 통해 지점 간 최단 경로를 산출한다.
다지점 순회 방문 문제에서 방문할 전체 촬영 위치 및 시작 위치의 노드 집합을 이라 하고 시작점을 라 하자. 방문해야 할 부분 집합 와 종단 노드 에 대해, 에서 출발하여 의 모든 노드를 한 번씩 방문하고 마지막으로 노드 에 도달하는 최소 이동 비용을 라 정의할 때, Held-Karp 알고리즘의 상태 전이 점화식은 식 (6)과 같다.
Held-Karp 알고리즘은 모든 촬영 지점 간 이동 거리 의 합(식 (6) 참고)을 최소화하는 방문순서를 도출한다. A* 알고리즘은 시작점부터의 실제 비용 과 목표 지점까지의 추정 비용 의 합(식 (7) 참고)을 기준으로 최단 경로를 탐색한다.
4. 사례 연구
4.1 시뮬레이션 및 실험 환경
제안한 방법론을 검증하기 위하여 한국기술교육대학교 2공학관의 설계정보를 기반으로 BIM 모델을 구현하고, 이를 Unity 시뮬레이션 환경으로 변환하였다. 이 환경에서는 BIM 객체의 바운딩 박스 치수(W, H) 및 표면 법선 벡터를 기반으로 제안 수식을 통해 최적 촬영 좌표와 회전각을 자동으로 도출하고, 이동 경로를 사전 시뮬레이션할 수 있도록 구현하였다.
로봇의 현장 투입을 위해 구축한 하드웨어 및 소프트웨어 환경은 아래 표와 같다(Table 1 참고).
Table 1
Hardware and software environment specifications
4.2 실험 목적 및 방법
한국기술교육대학교 2공학관 3층에 로봇을 투입하여 (1) 3D 공간지도 생성과 (2) 복수 경유지 촬영 작업을 수행하였다. 작업을 수행하기까지 필요한 이동 거리, 이동 시간, 재탐색 횟수 등을 비교·분석하였다.
3D 공간지도 생성은 출발지부터 311호 창문까지 이동하며 수집한 영상 정보를 기반으로 피드포워드 3D AI 모델인 LingBot-Map (Chen et al., 2026)을 활용해 실시간 3D 공간 구조(Point Cloud) 및 주행 경로를 복원하는 것이 목적이다. LingBot-Map은 단안 카메라의 비디오 스트림을 입력받아 사전 학습된 트랜스포머 네트워크를 통해 복잡한 반복 최적화 없이 카메라 궤적과 밀집 3D 점군을 실시간 스트리밍 방식으로 추론하는 3D 파운데이션 모델이다. 3D 공간지도를 생성하기 위한 데이터를 수집하기까지 필요한 이동을 자율주행 방식과 본 연구에서 제안한 촬영 위치 및 경로 최적화 방식을 모두 테스트하였다. 자율주행 방식은 로봇(Unitree Go2)에 내장된 자율주행 스택(ROS2 Nav2)을 이용하였다. 기본 내장 자율주행은 별도의 촬영 기준 없이 시작 지점에서 대상 객체 위치 좌표까지 경로를 탐색하고 (NavfnPlanner) 동적 장애물을 회피하여 (DWBLocalPlanner) 이동한다.
복수 경유지 촬영은 2개의 창문 및 1개 방화문의 촬영을 목적으로, 총 3개의 경유지를 순회하는 작업이다. 본 실험에서는 총 6가지 이동 동선을 시뮬레이션하고, 대안별로 로봇을 이동시켜, 이동 시간 및 거리 재탐색 횟수(replanning)를 비교 분석한다.
4.3 실험 결과 및 분석
4.3.1 3D 공간지도 생성 실험
3D 공간지도 생성 실험은 출발지부터 311호 창문까지 이동하며 공간지도 생성을 위한 데이터를 수집하는 작업으로, 기본 내장 자율주행 방식과 본 연구에서 제안한 방법론으로 도출된 최적 경로를 비교하였다.
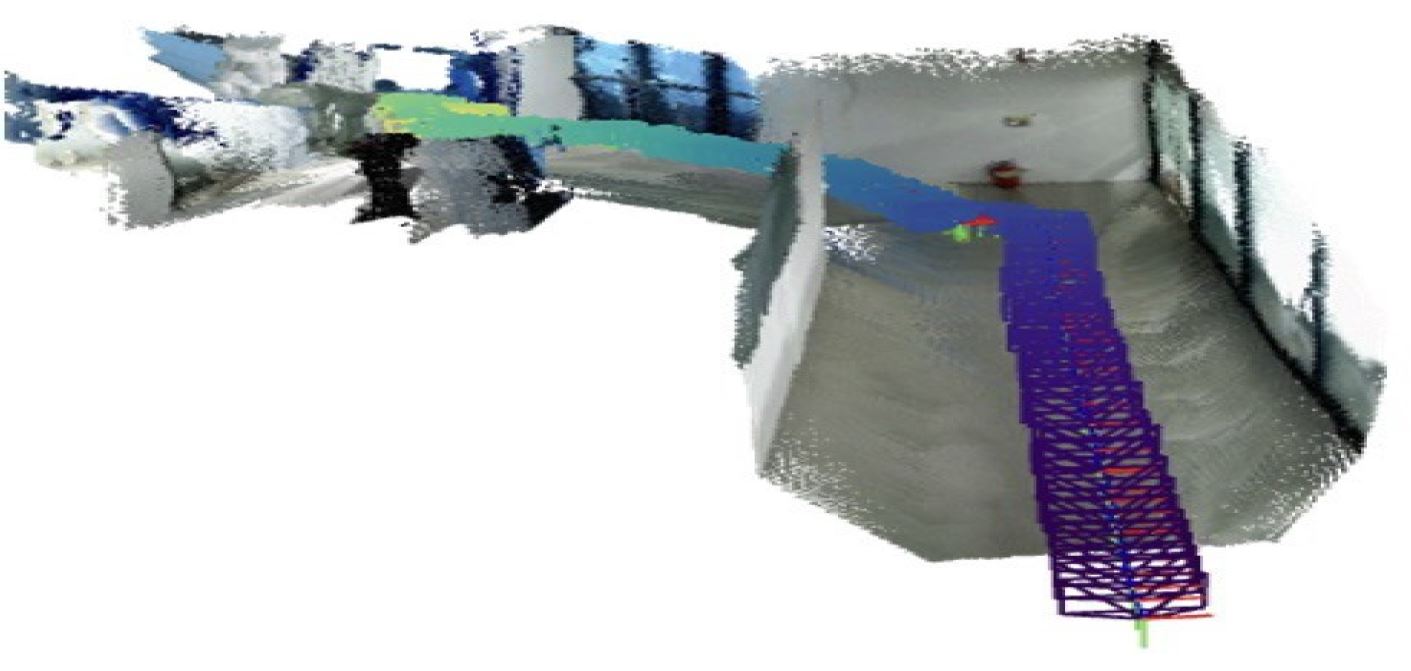
실험 결과, 본 실험 사례에서 유사한 수준의 3D 공간지도(Fig. 1 참고)를 생성하기까지 소요된 이동거리, 주행시간, 재탐색 횟수를 비교하였을 때, 최적 경로 주행 시 기본 내장 자율주행 방식 대비 주행거리 14.7%, 주행시간 15.6%, 재탐색 횟수 28.6%의 감소 및 개선 효과가 확인되었다(Table 2 참고). 여기서 유사한 수준의 3D 공간지도란, 포인트 클라우드(Point Cloud)상에서 복도 벽체의 연속성과 모니터링 대상 부재(311호 창문 프레임)의 기하학적 형태가 결측이나 왜곡 없이 온전하게 복원된 상태를 의미한다. 두 주행 방식 모두 대상 영역의 주요 구조적 특징과 점군 밀도가 결측 없이 동등한 수준으로 복원되었으며, 이와 같이 생성된 3D 공간지도의 대표 결과는 Fig. 1과 같다. 이는 제안 방법론이 카메라 화각(FOV)을 고려하여 부재가 온전히 포착되는 위치를 사전에 계획함으로써, 주행 효율을 향상키면서도 모니터링에 필요한 시각적 커버리지와 매핑 품질을 안정적으로 확보할 수 있음을 보여준다.
Table 2
Robot efficiency comparison for 3D spatial mapping
| Category | Default navigation | Optimized navigation | Improvement |
| Distance (m) | 28.55 | 24.35 | 14.7% |
| Time (s) | 90 | 76 | 15.6% |
| Replanning | 7 | 5 | 28.6% |
4.3.2 복수 경유지 촬영 실험
복수 경유지 촬영 실험은 총 3개 지점(311호 창문, 311호 옆 창문, 314호 옆 방화문)을 순회하는 총 6가지의 가능한 이동 동선을 시뮬레이션하고, 제안한 경로 최적화 알고리즘이 산출한 동선(경로 5)과 비교하였다. 6가지 대안은 3개 지점 방문순서에 따라 도출된 것이며, 시뮬레이션에서는 Held-Karp 알고리즘을 통해 최적의 경유지 방문순서가 결정된다. 로봇을 투입하여 6가지 대안에 따른 순서로 경유지를 촬영한 이동 결과와 재탐색 횟수를 비교하였다.
Table 3
Robot efficiency comparison for multi-point image acquisition
| Path | Distance (m) | Time (s) | Replanning |
| Path 1 | 62.81 | 197.45 | 13 |
| Path 2 | 61.54 | 193.48 | 13 |
| Path 3 | 50.52 | 158.82 | 11 |
| Path 4 | 50.40 | 158.42 | 11 |
| Path 5 | 49.00 | 157.60 | 10 |
| Path 6 | 50.14 | 157.60 | 10 |
실험 결과, Table 3과 같이 본 사례에서 제안 알고리즘이 도출한 경로(Path 5, 49.00 m)가 6개 대안 중 최단거리를 나타냈으며, 최소 주행시간(157.60 s)은 Path 6과 동일하였다.
5. 결 론
본 연구는 건설현장 모니터링을 수행하는 사족보행 로봇이 촬영 품질과 이동 효율을 동시에 만족할 수 있도록, 카메라 화각 기반의 촬영 위치 산출식과 Held-Karp·A* 기반의 경로 최적화 기법을 제안하였다. 그리고 BIM 기반 Unity 시뮬레이션으로 경로를 사전 도출한 뒤 Unitree Go2를 이용해 대학 건물 실내에서 실증한 결과, 3D 공간지도 생성 작업에서는 본 실험 사례에서 제안 방법론이 기본 내장 자율주행 대비 이동거리, 주행시간, 경로 재탐색 횟수 측면에서 개선 효과가 확인되었으며, 다지점 촬영 작업에서도 제안 알고리즘이 산출한 경로가 여러 대안 동선 중 가장 효율적인 경로와 일치하는 결과를 나타내었다. 이러한 결과는 촬영 대상의 치수와 카메라 화각으로부터 산출한 최소 촬영거리를 경로계획의 입력으로 직접 사용함으로써, 데이터 취득 품질과 이동 효율을 별개의 문제로 다루지 않고 하나의 계획 단계에서 함께 해결할 수 있음을 보여준다. 특히 본 연구는 검사 대상 부재의 형상과 위치가 도면 및 BIM 모델에 정의되어 있는 시공 품질 검수 및 모니터링 업무에 도움이 될 것이다.
다만 본 연구는 다음과 같은 한계를 가진다. 첫째, 두 실험은 각각 1회씩 수행한 결과를 제시한 것으로, 반복 시행에 따른 평균 및 표준편차와 같은 정량적 통계치를 확보하지 못하였다. 둘째, 다지점 경로 최적화 실험은 3개 지점으로 구성된 하나의 배치 조건만을 대상으로 하였으므로, 지점의 수와 배치가 달라지는 조건에서의 일반화 가능성은 검증되지 않았다. 셋째, 실험은 조명과 공간 구조가 일정한 실내 복도 환경에서 수행되었으며, 조도·장애물 밀도·공간 구조가 다른 현장 조건에서의 적용성은 확인하지 못하였다. 넷째, 시뮬레이터에서 사전 산출한 촬영 좌표를 실제 주행 스택에 수동으로 이식하는 오프라인 연동 방식을 취하였으므로, 시뮬레이션 환경과 실제 로봇 간의 실시간 연동에는 이르지 못하였다. 다섯째, 실증 실험에서는 이동거리 및 주행시간 등 로봇 운영 효율성 위주로 평가하였으며, 취득된 3D 점군의 기하학적 정밀도나 영상 커버리지에 대한 정량적 품질 지표를 직접 제시하지는 못하였다.
이와 같은 한계에 대응하여 다음과 같이 연구의 범위를 확장할 필요가 있다. 첫째, 더 많은 실험을 통해 제안한 방법론의 효과를 더 엄밀하게 입증해야 한다. 둘째, 경유지의 수와 배치, 조도 및 장애물 등 다양한 조건에서 추가 실증을 수행하여 알고리즘의 일반화 가능성을 검증한다. 셋째, 취득한 3D 공간지도 및 영상의 품질에 대한 정량적 평가지표를 체계적으로 구축한다. 이와 같이 제안 방법론의 완성도를 다각도로 검증하고, ROS와 시뮬레이션을 실시간으로 연동할 수 있는 양방향 제어 체계로 고도화한다면 건설 현장 로봇 운영의 효율성을 더욱 높일 수 있을 것이다.